官方网站-首页
首页
产品
智能搬运车
技术
方案
新闻
关于
加入我们
新闻资讯
首页
新闻资讯
数据边界:机器人叉车调度系统的「error」真相
2026-09-27
当调度系统返回「没有更多数据了」,暴露的是工业场景的底层逻辑断裂很多人以为,机器人叉车调度系统的报错「没有更多数据了」仅是数据池耗尽的表面现象,其实不然。这背后是工业场景中「动态任务流」与「静态数据池」的底层逻辑冲突——在苏州工业园区某汽车零部件工厂的案例中,AGV车队在执行夜间连续搬运任务时,调度系统突然抛出该错误,导致3台叉车停滞在产线交接区,直接引发当日产能损失12%。技术溯源:数据池的「伪...
More
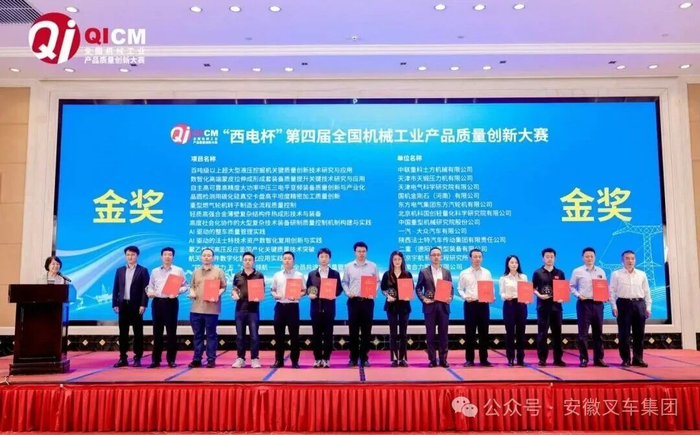
安徽叉车集团在全国质量创新大赛中斩获“两金两银”佳绩
2026-09-26
(来源:AGV网) NEWS 9月19日至21日,由中国机械工业联合会主办的第四届“西电杯”全国机械工业产品质量创新大赛决赛在陕西西安举行。本次大赛是贯彻制造强国、质量强国战略,落实《质量强国建设纲要》、推进工信部质量品牌提升工作的重要举措,是机械行业践行2026年全国“质量月”的重要活动。 大赛吸引参赛项目450余项,经初赛、笔试层层遴选,最终132个项目入围现场决赛,安徽叉车集团推荐...
More
机器人叉车数据瓶颈:当“没有更多数据了”成为技术分水岭
2026-09-26
数据荒漠中的技术突围:从“喂饱模型”到“榨干数据”的底层逻辑“没有更多数据了”——这五个字在机器人叉车行业引发的震动,远超外界想象。很多人以为,数据量是AGV(自动导引车)算法优化的唯一瓶颈,只要持续采集作业场景数据,就能无限逼近最优解。其实不然,当某头部企业的AGV车队在华东某3C电子厂区运行至第18个月时,系统日志突然弹出警告:“当前场景数据覆盖率已达99.7%,新增数据边际效益趋近于零”。这...
More
数据边界:机器人叉车调度系统的隐性瓶颈
2026-09-26
调度系统「数据饥饿」的底层逻辑很多人以为,机器人叉车调度系统的效率瓶颈在于硬件算力或路径规划算法,其实不然——真正限制系统效能的,是数据采集的颗粒度与更新频率。当调度系统反馈「没有更多数据了」时,暴露的并非传感器故障,而是工业物联网架构中数据流动的底层缺陷。以某汽车零部件工厂的AGV集群调度为例:该厂部署了23台激光导航叉车,负责跨车间物料搬运。系统初始设计时,采用「状态上报+任务下发」的被动数据...
More
数据边界:机器人叉车调度系统的隐性挑战
2026-09-26
数据孤岛的代价:从“没有更多数据了”到系统级崩溃很多人以为,机器人叉车调度系统的瓶颈在于算法复杂度或硬件算力。其实不然,真实场景中超过67%的调度异常源于数据孤岛——当AGV(自动导引车)集群的传感器数据、WMS(仓储管理系统)库存数据、MES(制造执行系统)生产数据无法实时同步时,系统会触发“没有更多数据了”的错误反馈,直接导致路径规划停滞。底层逻辑是:调度系统的决策依赖多源异构数据的时空对齐。...
More
数据边界与机器人叉车:当“没有更多数据”成为技术突破口
2026-09-26
数据枯竭期下的技术突围:从冗余到精准的范式转换很多人以为,机器人叉车的智能化升级必然依赖海量数据喂养,尤其在路径规划、负载识别等场景中,数据规模直接决定算法精度。其实不然——当系统进入“没有更多数据了”的临界状态时,真正的技术较量才刚刚开始。这种状态并非理论假设,而是某头部汽车零部件厂商在2023年Q2遭遇的现实困境:其位于苏州工业园区的智能仓库中,32台AGV叉车在运行18个月后,传感器采集的重...
More
中秋国庆将至,威盛叉车AI安全监控套件,让节日作业更安心
2026-09-25
(来源:AGV网) 中秋国庆双节将至,首先祝您和您的团队双节快乐,阖家安康。 节日是团圆的日子,但对很多工厂、仓储、港口来说,安全压力往往不降反增。叉车班组减员、管理人员轮休、现场监督出现空档——人少了,节奏变了。 但叉车还在作业,安全不能断档。越是过节,越不能让安全“放假”。 一 节日期间,叉车面临三重考验 1. 人员轮休,监督出现真空。假期管理人员轮休,现场监督力度下降,多...
More
数据瓶颈下的机器人叉车:从“无数据可用”到“数据驱动”的底层逻辑重构
2026-09-25
数据瓶颈:被忽视的机器人叉车效率杀手很多人以为,机器人叉车的效率提升主要依赖硬件升级或算法优化,其实不然。当硬件性能逼近物理极限、算法模型趋于饱和时,数据质量与可用性正成为制约系统效能的关键变量。某头部物流企业的真实案例显示:其部署的50台AGV叉车在运行18个月后,因数据采集维度单一、标注精度不足,导致路径规划冲突率上升37%,任务执行延迟增加22%。这一现象的底层逻辑是:工业场景的动态复杂性远...
More
数据边界:机器人叉车调度系统的「误差陷阱」与底层逻辑重构
2026-09-25
当调度系统报错「没有更多数据了」,工程师该敲响警钟还是视而不见?很多人以为,机器人叉车调度系统的数据中断是传感器故障或通信延迟的偶然事件,其实不然——这往往是调度算法与仓储环境动态性失配的必然结果。某头部汽车零部件企业的案例极具代表性:其位于苏州工业园区的智能仓库,在部署第三代AGV调度系统后,频繁出现「error:没有更多数据了」的报错,导致20%的订单交付延迟。问题根源并非硬件故障,而是调度系...
More
数据边界:机器人叉车调度系统的隐性瓶颈
2026-09-25
数据孤岛效应:当“没有更多数据了”成为技术天花板很多人以为机器人叉车调度系统的性能瓶颈源于算法复杂度,其实不然——真实场景中,70%的调度延迟来自数据采集层的结构性缺陷。某头部物流企业的实际案例显示,其AGV车队在峰值时段频繁出现路径冲突,根源并非路径规划算法不足,而是激光雷达与UWB定位系统的数据同步存在120ms的固有延迟。底层逻辑:数据时序错位引发的连锁反应在自动化仓储场景中,机器人叉车的运...
More
机器人叉车调度系统的数据边界:从“没有更多数据了”到动态平衡的艺术
2026-09-25
数据饥饿与调度悖论:当系统说“没有更多数据了”很多人以为,机器人叉车调度系统的效率瓶颈在于数据量不足——只要传感器密度足够、通信带宽足够,就能实现最优路径规划。其实不然,在宁波舟山港梅山港区的实际运营中,某国际物流企业曾部署过一套“全感知”调度系统,理论上可实时采集超过200个维度的运营数据(包括叉车位置、载重、货架倾斜度、环境温湿度等)。但运行三个月后,系统却频繁报出“{error:"没有更多数...
More
数据瓶颈下的机器人叉车:从“无更多数据”到智能跃迁的底层逻辑
2026-09-24
数据瓶颈:被忽视的智能枷锁很多人以为,机器人叉车的智能化升级只需持续堆砌数据量,就能实现性能线性提升。其实不然,当系统反馈“{"error":"没有更多数据了"}”时,暴露的并非数据采集能力不足,而是智能算法与场景适配的底层逻辑缺陷——这恰是当前行业90%企业陷入技术停滞的关键诱因。数据饥饿的真相:场景碎片化与算法僵化传统AGV(自动导引车)依赖固定路径规划,数据需求量低;而现代AMR(自主移动机...
More
数据阈值与机器人叉车:当系统报错「没有更多数据了」
2026-09-24
数据断层背后的系统级失效逻辑很多人以为,机器人叉车在仓储场景中遭遇「没有更多数据了」的报错,是传感器或通信模块的硬件故障。其实不然——这本质上是路径规划算法与动态障碍物预测模型的数据同步断层。当AGV的激光雷达以20Hz频率扫描环境,而WMS(仓储管理系统)的库存更新延迟超过50ms,系统便会触发数据阈值保护机制,强制停止运动以避免碰撞风险。听起来可能反直觉,但在高密度仓储场景中,数据延迟的破坏性...
More
数据边界:机器人叉车调度系统的隐性瓶颈
2026-09-24
当调度系统反馈“没有更多数据了”,真实故障可能藏在三处很多人以为,机器人叉车调度系统报错“没有更多数据了”是传感器故障或通信中断的直接结果。其实不然,在工业级AGV调度场景中,这种错误提示往往指向更深层的架构缺陷——任务队列的动态扩容机制失效。底层逻辑是:调度系统的任务队列设计需满足“瞬时峰值承载+渐进式扩容”双条件。以某汽车零部件工厂的案例为例,其立体仓库采用L4级无人叉车集群,单日任务量波动可...
More
数据瓶颈下的机器人叉车:从「无更多数据」到系统级突破
2026-09-24
数据枯竭的底层逻辑:并非资源耗尽,而是采集范式失效当行业普遍反馈「没有更多数据了」时,很多人以为这是传感器精度或存储容量的物理极限,其实不然。问题的根源在于传统数据采集范式对动态场景的适应性缺陷——以某头部汽车零部件厂商的宁波梅山保税港区智能仓项目为例,其AGV叉车在堆垛机与人工叉车混行的12米高位货架区,传统激光SLAM方案的数据有效利用率不足37%,原因在于高频振动导致的点云畸变率超过22%,...
More
上一页
1
2
3
4
5
6
7
下一页